Modelación Estocástica de Fenómenos de Degradación y su Implementación Computacional

Seminario de Investigación I

Pedro Abraham Montoya Calzada

Maestría en Ciencias con opción a la Computación – UAA

2025-06-10

Objetivo

General

  • Modelar fenómenos de degradación mediante procesos estocásticos y su implementación computacional.

C-MAPSS

Introducción a C-MAPSS

  • C-MAPSS (Commercial Modular Aero-Propulsion System Simulation) permite generar datos sintéticos que emulan la degradación de motores turbofan.
  • El objetivo: modelar la propagación del daño para estimar la vida útil remanente (RUL).

Modelo del Daño

  • En Saxena et al. (2008) la degradación se modela como:\(w = Ae^{t^b}\)

Despues, al asumir un desgaste máximo \(th_w\), se construye una función \(h(t)\) de salud: \[ h(t) = 1 - d - \frac{A(t)}{th_w}e^{t^{b(t)}} \]

  • Este índice de salud \(h(t)\) se interpreta como:
    • 1: sin desgaste.
    • 0: umbral de falla.

Datos observados (Sensores)

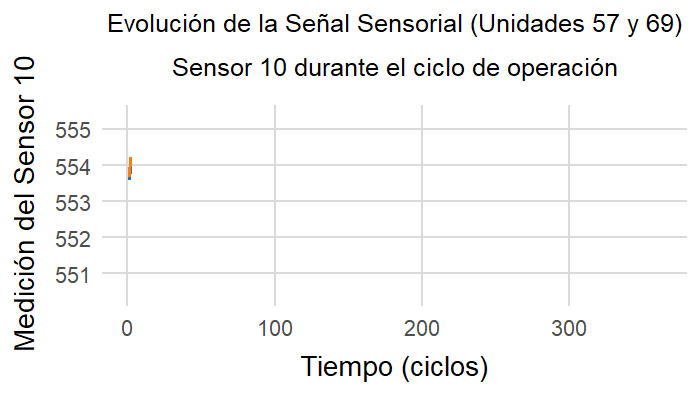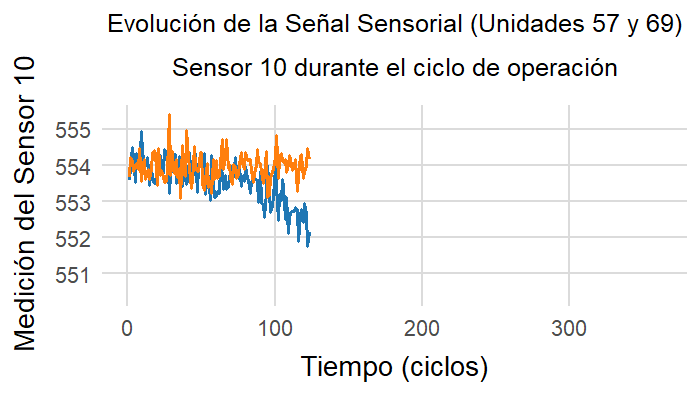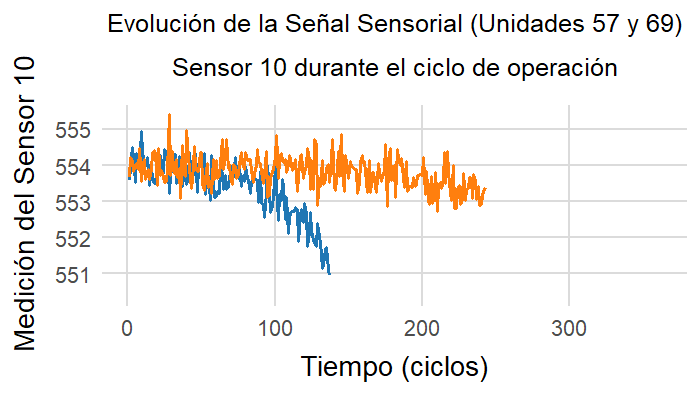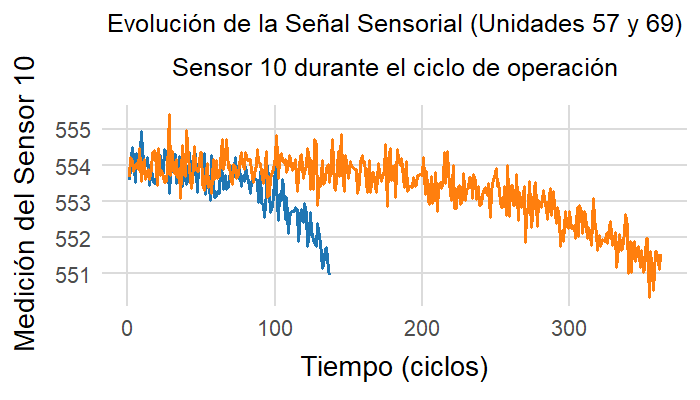
  • Se observa un total de 24 sensores por motor a través del tiempo, los valores de los sensores dependen de la función \(h(t)\).

  • Se tienen 100 motores.

  • Se tienen mediciones hasta el tiempo de fallo del motor, esto es, cuando \(h(t)=0\).
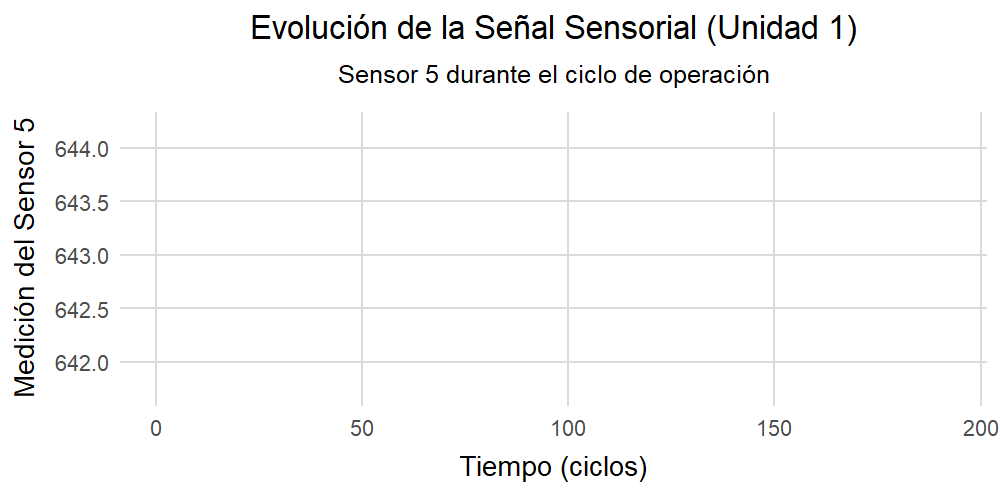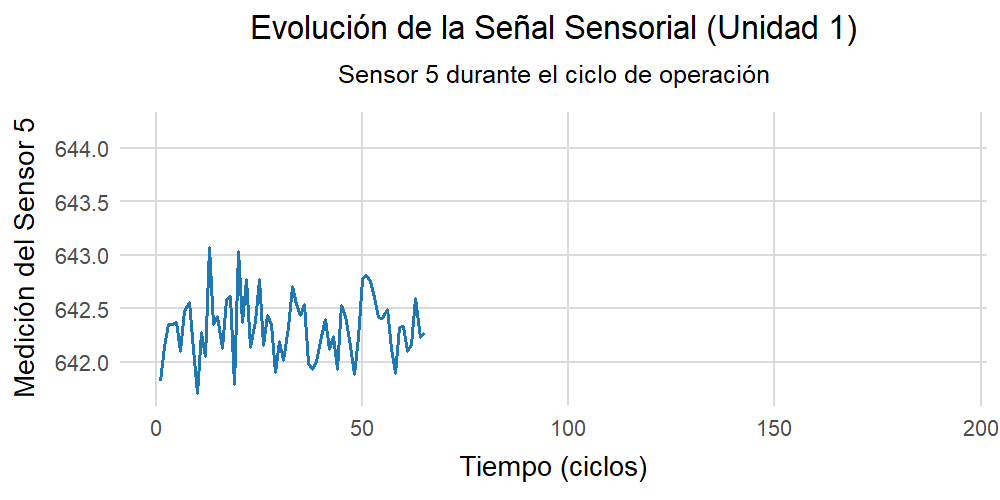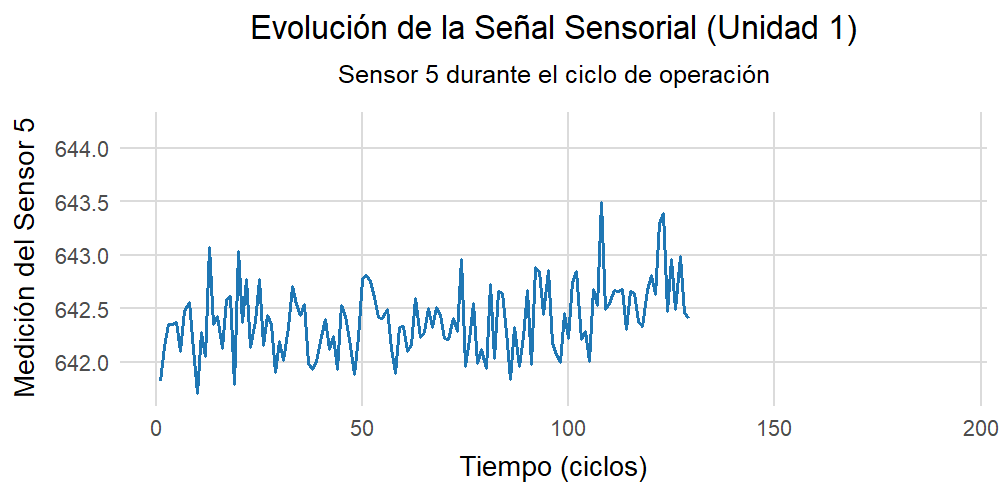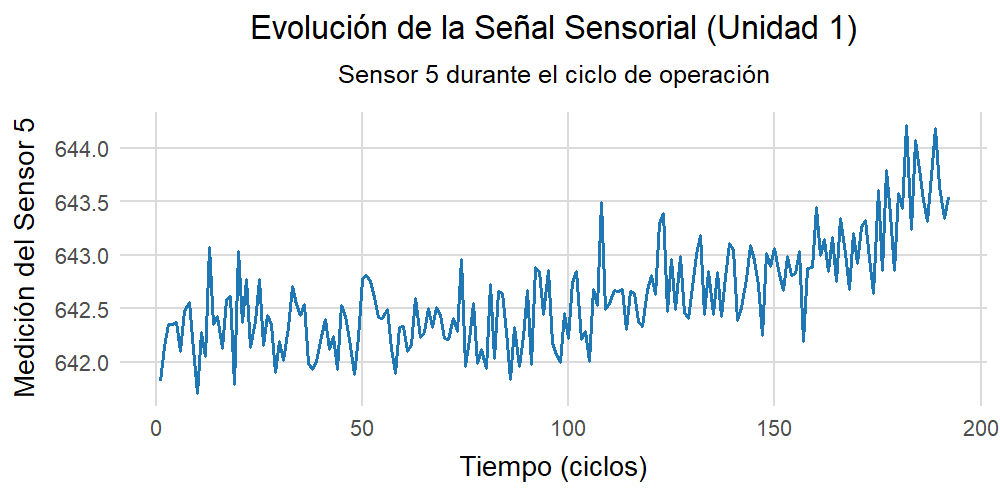
Comportamiento de los Sensores
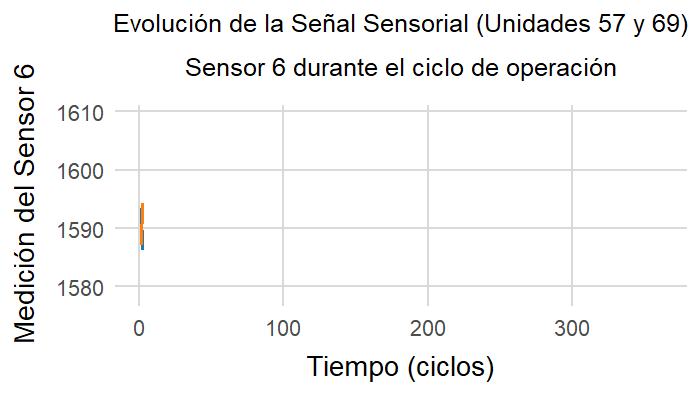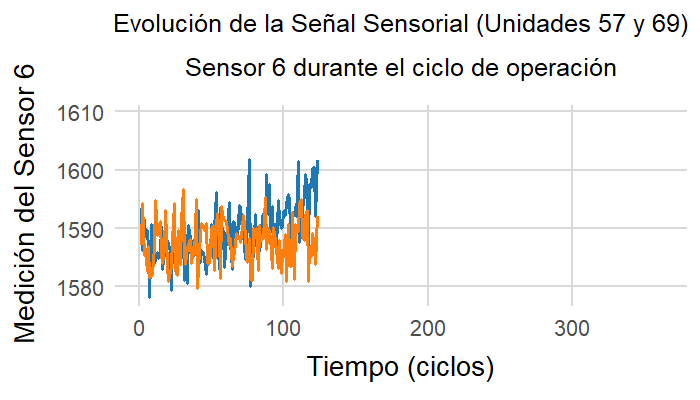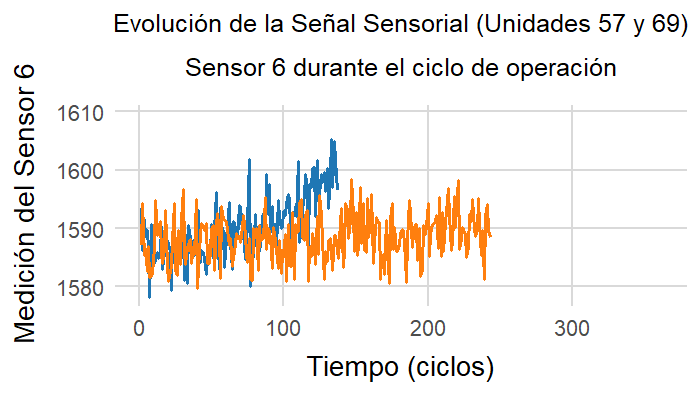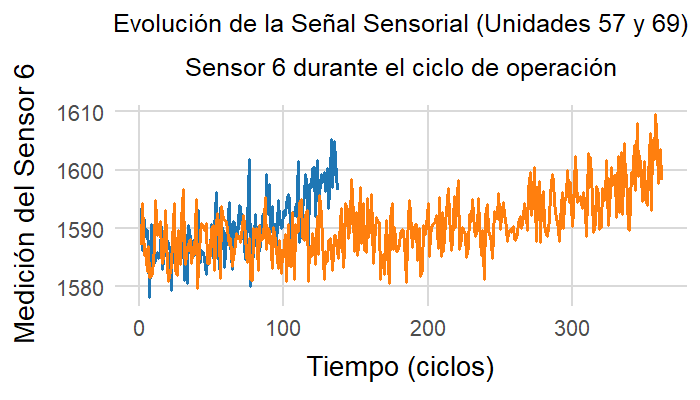
Enfoques Recientes

  • En Liu et al. (2022) se desarrolla un método basado en la doble atención para la predicción de RUL de motores de aeronaves con CNN.

  • En Zhang et al. (2022) proponen una red neuronal BiGRU (Bidirectional Gated Recurrent Unit) y MMoE (Multi-gate Mixture-of-Experts), que predice simultáneamente la vida útil remanente y el estado de salud.

  • En Ellefsen et al. (2019) proponen un enfoque semi-supervisado que combina aprendizaje profundo no supervisado para preentrenar con datos sin etiquetar y mejorar la predicción de la vida útil remanente.

Propuesta de modelo para los sensores

Para modelar un sensor, se propone un modelo Ornstein-Uhlenbeck Uhlenbeck & Ornstein (1930) con tendencia exponencial. Para cada motor \(i = 1, \dots, 100\), con la siguiente ecuación diferencial estocástica:

\[ dY_t^{(i)} = \lambda_i \left( \mu_0 e^{\alpha_i t} - Y_t^{(i)} \right) dt + \sigma_i\, dW_t \]

donde:

  • \(Y_t^{(i)}\) representa el valor del sensor para el motor \(i\) en el tiempo \(t\).

  • \(\alpha^{(i)}\), \(\lambda^{(i)}\), \(\sigma^{(i)}\) y \(Y_0^{(i)}\) son parámetros específicos para cada motor.

Solución analítica de la EDE

\[Y_t^{(i)} = {Y_0}^{(i)}e^{-\lambda^{(i)} t} + \frac{\lambda^{(i)} \mu_0}{\alpha^{(i)} + \lambda^{(i)}}[e^{\alpha^{(i)} t} - e^{-\lambda^{(i)} t}] + e^{-\lambda^{(i)} t }\sigma^{(i)} \int_{0}^{t}e^{\lambda^{(i)} s}dW_s\]

Y, condicionado para un motor, se tiene que:

  • \(\mu_{Y_t}^{(i)}=E[Y_t^{(i)}] = Y_0^{(i)} e^{-\lambda^{(i)} t} + \frac{\lambda^{(i)} \mu_0^{(i)}}{\alpha^{(i)} + \lambda^{(i)}}(e^{\alpha^{(i)} t} - e^{-\lambda^{(i)} t})\)

  • \({\sigma^2_{Y_t}}^{(i)}=V[Y_t^{(i)}] = \frac{{\sigma^2}^{(i)}}{2\lambda^{(i)}} (1 - e^{-2\lambda^{(i)} t})\)

Distribución de \(Y_t\) y \(Y_{t+h}|Y_t\)

\(Y_t\) es gaussiano con:

\[Y_t \sim Normal(\mu_{Y_t},\sigma^2_{Y_t})\]

Además:

  • \(\mu_{cond}= E[Y_{t+h}|Y_t]=Y_te^{-\lambda h} + \frac{\lambda \mu_0}{\alpha + \lambda} (e^{\alpha(t + h)} - e^{\alpha t - \lambda h})\)

  • \(\sigma^2_{cond}= V[Y_{t+h}|Y_t] = \frac{\sigma^2}{2\lambda}(1 - e^{-2\lambda h})\)

Inferencia para el sensor de un motor

Sea \(Y_0, Y_1, \dots, Y_n\) el proceso observado del sensor para un motor. Como el proceso es markoviano y cada transición es gaussiana, se tiene:

\[ Y_i \mid Y_{i-1} \sim \mathcal{N}(\mu_{\text{cond}}, \sigma^2_{\text{cond}}) \]

Entonces, la función de verosimilitud es:

\[ L(\theta; Y_0, \dots, Y_n) = f_{Y_0}(Y_0) \prod_{i=1}^{n} f_{Y_i \mid Y_{i-1}}(Y_i) \]

donde \(\theta = (\alpha, \lambda, \mu_0, \sigma^2)\).

Requisitos de titulación

Actividades realizadas durante el semestre

  • Se cursó la materia Probabilidad y Procesos Estocásticos.
  • Se cursaron las materias obligatorias: TS1 y TS2.
  • Se tomó un curso de identidad institucional.
  • Se tomó un curso de inferencia estadística con la LMA.
  • Se hicieron actividades de apoyo a lo docencia en la materia Introducción a la estadística con R.

Actividades a realizar el próximo semestre

Tipo de actividad Descripción
Académica Cursar la materia optativa: Estadística Computacional.
Formación Institucional Tomar un curso de Identidad Institucional.
Investigación Trabajar en la inferencia e implementación computacional de los modelos.
Actividades complementarias Colaborar en un mini proyecto.
Servicio social Apoyar en actividades docentes como servicio social.

Referencias

Referencias

Ellefsen, A. L., Bjørlykhaug, E., Æsøy, V., Ushakov, S., & Zhang, H. (2019). Remaining useful life predictions for turbofan engine degradation using semi-supervised deep architecture. Reliability Engineering & System Safety, 183, 240-251.
Liu, L., Song, X., & Zhou, Z. (2022). Aircraft engine remaining useful life estimation via a double attention-based data-driven architecture. Reliability Engineering & System Safety, 221, 108330. https://doi.org/https://doi.org/10.1016/j.ress.2022.108330
Saxena, A., Goebel, K., Simon, D., & Eklund, N. (2008). Damage propagation modeling for aircraft engine run-to-failure simulation. 2008 International Conference on Prognostics and Health Management, 1-9. https://doi.org/10.1109/PHM.2008.4711414
Uhlenbeck, G. E., & Ornstein, L. S. (1930). On the Theory of the Brownian Motion. Phys. Rev., 36, 823-841. https://doi.org/10.1103/PhysRev.36.823
Zhang, Y., Xin, Y., Liu, Z., Chi, M., & Ma, G. (2022). Health status assessment and remaining useful life prediction of aero-engine based on BiGRU and MMoE. Reliability Engineering & System Safety, 220, 108263. https://doi.org/https://doi.org/10.1016/j.ress.2021.108263